Capítulo 8 - Sistemas de Ecuaciones y Desigualdades¶
8.2 - Pares de Rectas¶
Dos rectas del plano pueden cortarse en un punto, no cortarse nunca, o ser la misma; y el álgebra decide cuál de las tres ocurre con una sola cuenta.
El caso más pequeño de un sistema lineal es también el que se puede ver: dos ecuaciones de primer grado con dos incógnitas son dos rectas, y su conjunto solución es la intersección de dos rectas del plano. La geometría anticipa que esa intersección puede ser un punto, vacía, o toda la recta. Esta sección demuestra que esas son las únicas posibilidades, da un criterio algebraico que distingue una de otra, y lo lee con dos lenguajes ya conocidos: las pendientes del §1.10 y los vectores del §7.7.
§1. El sistema de dos ecuaciones lineales¶
Por el §1.10, toda recta del plano tiene una ecuación de la forma \(ax+by+C=0\) con \(a\) y \(b\) no ambos nulos. Se la escribe aquí con el término independiente a la derecha, \(ax+by=c\) con \(c=-C\), porque es la forma natural para un sistema. Sean entonces $\(\begin{cases}a_1x+b_1y=c_1\\ a_2x+b_2y=c_2\end{cases}\)$ con \((a_1,b_1)\neq(0,0)\) y \((a_2,b_2)\neq(0,0)\), y sea $\(\Delta=a_1b_2-a_2b_1\)$
Teorema 1. Para el sistema anterior:
Primero, si \(\Delta\neq0\), el sistema tiene exactamente una solución, $\(x=\frac{c_1b_2-c_2b_1}{\Delta}\qquad y=\frac{a_1c_2-a_2c_1}{\Delta}\)$ Segundo, si \(\Delta=0\), el sistema no tiene solución o tiene infinitas, y se da uno u otro caso según que exista o no un número \(\lambda\neq0\) con \((a_2,b_2,c_2)=\lambda(a_1,b_1,c_1)\).
Demostración. Sea \(\Delta\neq0\). Si \((x,y)\) es una solución, multiplicando la primera ecuación por \(b_2\), la segunda por \(b_1\) y restando, resulta \((a_1b_2-a_2b_1)x=c_1b_2-c_2b_1\); multiplicando la primera por \(a_2\), la segunda por \(a_1\) y restando en el orden inverso, resulta \((a_1b_2-a_2b_1)y=a_1c_2-a_2c_1\). Como \(\Delta\neq0\), estos son necesariamente los valores dados: no hay otra solución posible. Falta verificar que ellos sí son solución, y es un cálculo directo: $\(a_1x+b_1y=\frac{a_1c_1b_2-a_1c_2b_1+b_1a_1c_2-b_1a_2c_1}{\Delta}=\frac{c_1(a_1b_2-a_2b_1)}{\Delta}=c_1\)$ y análogamente \(a_2x+b_2y=c_2\). Sea ahora \(\Delta=0\), es decir \(a_1b_2=a_2b_1\). Entonces existe \(\lambda\neq0\) con \((a_2,b_2)=\lambda(a_1,b_1)\): si \(a_1\neq0\), se toma \(\lambda=a_2/a_1\) y de \(a_1b_2=a_2b_1\) se sigue \(b_2=\lambda b_1\); si \(a_1=0\), es \(b_1\neq0\), de \(a_2b_1=0\) resulta \(a_2=0\), y se toma \(\lambda=b_2/b_1\), que no es nulo porque \((a_2,b_2)\neq(0,0)\). Con esto, el primer miembro de la segunda ecuación es \(\lambda(a_1x+b_1y)\), y el sistema equivale a \(a_1x+b_1y=c_1\) y \(\lambda(a_1x+b_1y)=c_2\). Si \(c_2=\lambda c_1\), la segunda ecuación es la primera multiplicada por \(\lambda\neq0\), equivalente por la Proposición 1 del §8.1, y el conjunto solución es el de una sola ecuación lineal, la recta \(a_1x+b_1y=c_1\), con infinitos puntos. Si \(c_2\neq\lambda c_1\), una solución cumpliría \(a_1x+b_1y=c_1\), y por lo tanto \(c_2=\lambda(a_1x+b_1y)=\lambda c_1\), contradicción: no hay solución. \(\blacksquare\)
El número \(\Delta=a_1b_2-a_2b_1\) recibe el nombre de determinante del sistema, y se estudiará en el §8.6 como un objeto propio. Aquí basta observar lo que decide: si es distinto de cero hay solución única, y si es cero el sistema es degenerado, con dos subcasos.
§2. Lectura geométrica¶
Proposición 2. Dadas dos rectas \(a_1x+b_1y=c_1\) y \(a_2x+b_2y=c_2\):
Primero, \(\Delta\neq0\) si y solo si las rectas tienen distinta dirección, y en ese caso se cortan en un único punto. Segundo, \(\Delta=0\) si y solo si tienen la misma dirección, es decir, igual pendiente o ambas verticales; y son coincidentes cuando además \((a_2,b_2,c_2)\) es múltiplo no nulo de \((a_1,b_1,c_1)\), y paralelas distintas en caso contrario.
Demostración. Si ambas son no verticales, es decir \(b_1\neq0\) y \(b_2\neq0\), sus pendientes son \(m_1=-a_1/b_1\) y \(m_2=-a_2/b_2\) (§1.10), y \(m_1=m_2\) equivale a \(a_1b_2=a_2b_1\), es decir, a \(\Delta=0\); por el §1.10, igual pendiente es paralelismo, y aquí se incluye entre las rectas de igual dirección a las coincidentes. Si una es vertical y la otra no, digamos \(b_1=0\) y \(b_2\neq0\), entonces \(\Delta=-a_2\cdot0+a_1b_2=a_1b_2\neq0\) (pues \(a_1\neq0\)) y las rectas no son paralelas. Si ambas son verticales, \(b_1=b_2=0\), \(\Delta=0\) y son paralelas o coincidentes. El resto es el Teorema 1. \(\blacksquare\)
Las tres posiciones se ilustran en la Figura 8.2.
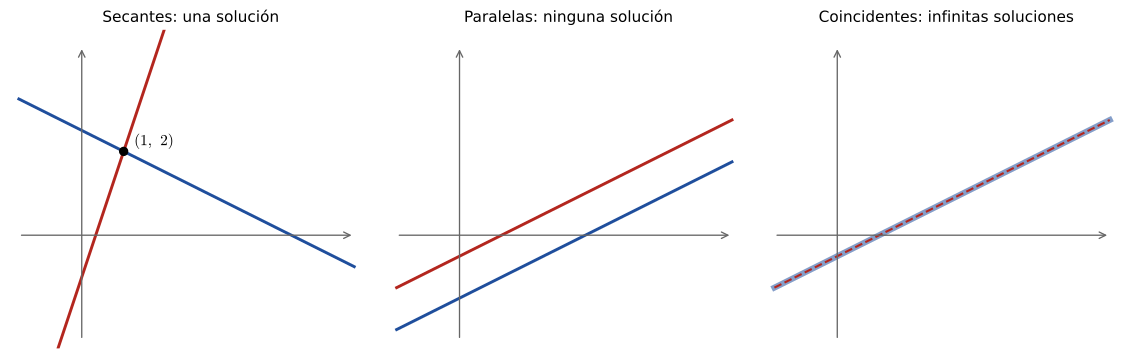 Figura 8.2 — Las tres posiciones relativas de dos rectas: una, ninguna o infinitas soluciones.
El lenguaje de los vectores da una segunda lectura, más geométrica que la de las pendientes y que no distingue rectas verticales. Sea \(\mathbf{n}=(a,b)\) el vector de los coeficientes de la recta \(ax+by=c\). Por el producto punto del §7.7, la ecuación dice \(\mathbf{n}\cdot X=c\) para \(X=(x,y)\). Si \(X_0\) es un punto de la recta, \(X\) está en ella si y solo si \(\mathbf{n}\cdot(X-X_0)=0\), es decir, si y solo si \(X-X_0\) es perpendicular a \(\mathbf{n}\). Por eso \(\mathbf{n}\) se llama vector normal de la recta: es perpendicular a todos los desplazamientos sobre ella. En este lenguaje, \(\Delta=0\) significa que los vectores normales \((a_1,b_1)\) y \((a_2,b_2)\) son proporcionales, es decir, paralelos, y por lo tanto también las rectas. Y como girar un cuarto de vuelta conserva ángulos (§7.2), el ángulo entre dos rectas es el ángulo entre sus normales, de modo que dos rectas son perpendiculares si y solo si $\(a_1a_2+b_1b_2=0\)$ que generaliza la condición \(m_1m_2=-1\) del §1.10, pues con \(m_i=-a_i/b_i\) se convierte en \(a_1a_2=-b_1b_2\); y a diferencia de aquella, vale también cuando una recta es vertical y la otra horizontal, \(x=1\) e \(y=2\), con normales \((1,0)\) y \((0,1)\).
Recordatorio. El sistema \(a_1x+b_1y=c_1\), \(a_2x+b_2y=c_2\) tiene solución única si y solo si \(\Delta=a_1b_2-a_2b_1\neq0\), que es que las rectas tengan distinta dirección. Si \(\Delta=0\), son paralelas distintas, sin solución, o coincidentes, con infinitas. Perpendicularidad: \(a_1a_2+b_1b_2=0\).
§3. Ejemplos y discusión con parámetros¶
Secantes. En \(x+2y=5\), \(3x-y=1\) se tiene \(\Delta=1\cdot(-1)-3\cdot2=-7\neq0\), y por las fórmulas \(x=\dfrac{5\cdot(-1)-1\cdot2}{-7}=1\) e \(y=\dfrac{1\cdot1-3\cdot5}{-7}=2\): el punto \((1,2)\) de la Figura 8.2. Se verifica: \(1+4=5\) y \(3-2=1\).
Paralelas. En \(2x-4y=6\), \(x-2y=1\) se tiene \(\Delta=2\cdot(-2)-1\cdot(-4)=0\). Con \(\lambda=\tfrac12\), \((a_2,b_2)=\lambda(2,-4)\), pero \(\lambda c_1=3\neq1=c_2\): rectas paralelas distintas, sin solución.
Coincidentes. En \(2x-4y=2\), \(x-2y=1\) también \(\Delta=0\), y ahora \((1,-2,1)=\tfrac12(2,-4,2)\): la segunda ecuación es la primera dividida por \(2\). Las soluciones son todos los puntos de la recta: \((1+2t,\ t)\) para \(t\in\mathbb{R}\), escritos con un parámetro \(t\) que recorre los reales.
Un sistema con parámetro. Se pide discutir, según \(k\in\mathbb{R}\), el sistema \(x+ky=1\), \(kx+y=1\). Su determinante es \(\Delta=1-k^2\). Si \(k\neq\pm1\), hay solución única, \(x=\dfrac{1-k}{1-k^2}=\dfrac{1}{1+k}\) e \(y=\dfrac{1-k}{1-k^2}=\dfrac{1}{1+k}\). Si \(k=1\), ambas ecuaciones son \(x+y=1\): infinitas soluciones. Si \(k=-1\), el sistema es \(x-y=1\), \(-x+y=1\), que sumadas dan \(0=2\): ninguna solución. La discusión completa cabe en tres renglones, porque \(\Delta\) concentra toda la información sobre el tipo de solución.
Un problema. Un comerciante mezcla café de 8 pesos el kilo con otro de 12 pesos para obtener 20 kg de mezcla que valga 9,5 pesos el kilo. Si \(x\) e \(y\) son los kilos de cada café, \(x+y=20\) y \(8x+12y=190\). Aquí \(\Delta=1\cdot12-8\cdot1=4\), y \(x=\dfrac{20\cdot12-190\cdot1}{4}=12{,}5\), \(y=\dfrac{1\cdot190-8\cdot20}{4}=7{,}5\): 12,5 kg del barato y 7,5 kg del caro.
Con dos ecuaciones y dos incógnitas, todo lo que hay que saber cabe en un número, \(\Delta\). La cuestión es cuánto de esto sobrevive cuando las ecuaciones y las incógnitas son más: tres planos en el espacio pueden cortarse en un punto, en una recta, o no cortarse, y con cuatro o cinco incógnitas ya no hay figura que ver. Lo notable es que la tricotomía de este capítulo, una solución, ninguna o infinitas, seguirá valiendo sin excepción, y que el procedimiento que la demuestra es una generalización directa de la eliminación que aquí se usó para hallar \(x\) e \(y\).
Ese es el tema de la sección siguiente, donde la eliminación se organiza en un algoritmo, el de Gauss, que resuelve cualquier sistema lineal, de cualquier tamaño.